中华网家电
设为书签Ctrl+D将本页面保存为书签,全面了解最新资讯,方便快捷。
森林防火监测看似是一个“装摄像头、识别烟火”的问题,但真正进入新疆林草一线后,技术链条会迅速变得复杂。
远距离的小烟柱可能只占画面中的少量像素;风沙、大气扰动和温度变化会持续影响成像质量;偏远地区网络带宽有限,高清视频难以稳定传输;而薄雾、扬尘、霞光、车辆尾气甚至白色物体,又可能在视觉层面与烟雾形成相似特征。
这意味着,一个真正能够投入林区长期运行的火情监测系统,必须同时解决感知、传输和理解三个层面的问题。
这正是“慧眼护林”项目技术路线的出发点。
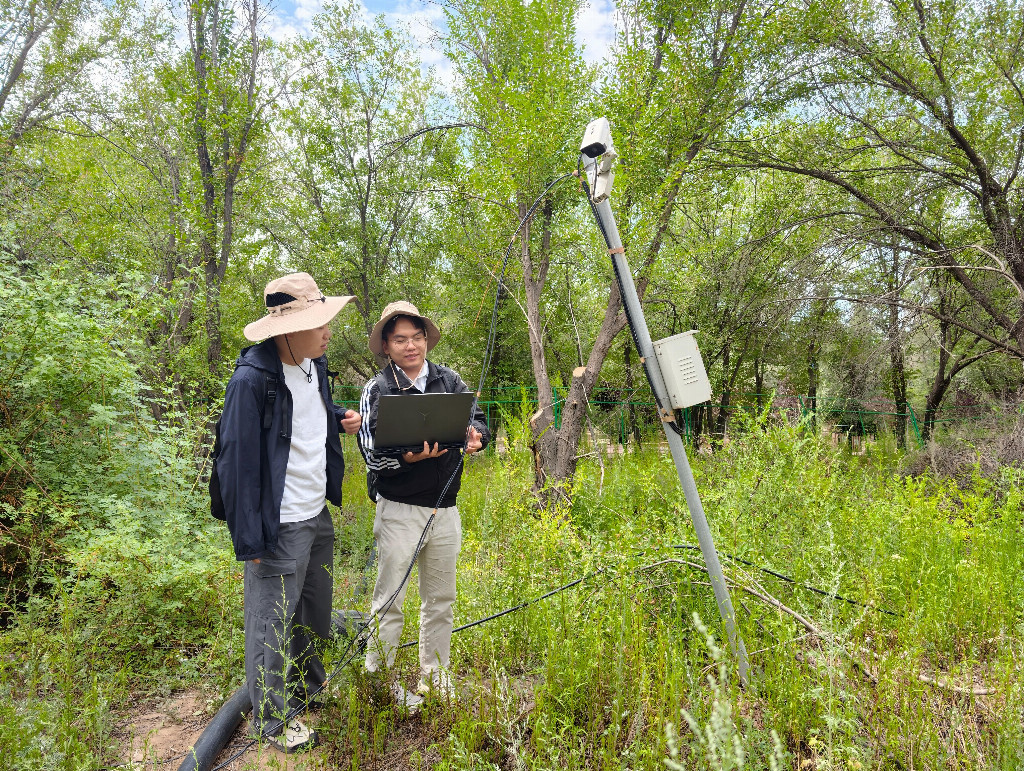
【图片一:远距离胡杨林监测画面及测试现场】
第一层:先解决“能不能看见”
传统林草视频监控系统的第一个瓶颈,是远距小目标。
林草防火不同于城市安防。监测设备常部署在高点,观测目标距离可达到数公里,而初期火情中的烟柱和火光尺度较小。随着观测距离增加,目标尺寸快速压缩,同时还会受到大气扰动、图像噪声和设备振动影响。
针对这一问题,项目采用“时域稳像+空域超分+频域融合”的处理思路。
时域稳像主要用于降低连续视频帧之间的全局抖动;空域超分用于提升小目标区域的空间表达能力;频域处理则进一步增强目标与背景之间的区分度。项目材料显示,在真实场景应用中,该技术使火情平均发现距离由传统方案约2公里提升至约5公里,初期火情发现能力得到明显提升。
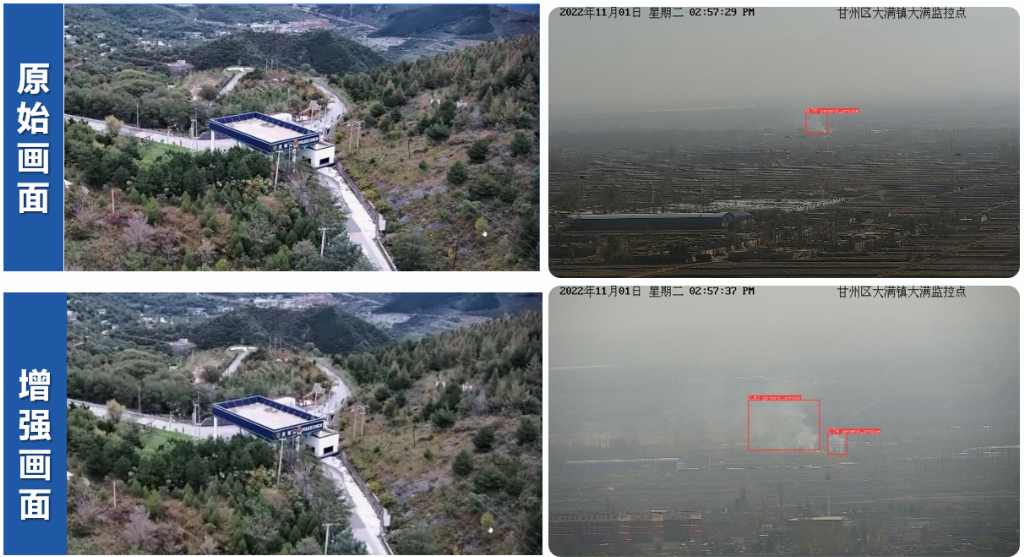
【图片二:主动视觉感知技术处理前后效果对比】
第二层:解决“看见以后怎么传回来”
视频监控系统的第二个瓶颈并不在摄像头,而在网络。
对于偏远林区而言,即使摄像头成功捕捉到火情,如果无法及时将关键画面传到指挥中心,监测系统仍然无法形成完整的应急链路。
传统视频编码按照连续画面进行传输,但对于林草防火而言,绝大多数监控时间并不存在真实火情。换言之,大量被传输的数据实际上是静态背景。
因此,“慧眼护林”没有把技术重点放在单纯提高网络带宽,而是改变视频信息的传输逻辑。
项目研发的语义驱动视频编码技术,将“什么信息值得传输”纳入编码过程。系统在边缘端首先识别画面中的疑似事件,仅在出现关键事件时提升目标区域的视频质量,并对背景信息进行低码率处理。
按照项目实验数据,在保持关键区域视频质量的条件下,该方法在不同分辨率下可以显著降低平均视频码率。在2兆比特每秒的弱网条件下,可支持多路高清视频同时传输。
这实际上改变了传统监控系统“全部采集、全部上传、云端分析”的工作方式,使计算任务向边缘端迁移。
第三层:从“识别烟”到“理解事件”
更复杂的问题出现在判别环节。
如果算法只判断一团灰色区域“是不是烟”,那么薄雾、扬尘、霞光等干扰目标都可能产生较高置信度。
项目选择了一条不同于单帧目标检测的技术路径。
其核心是目标、属性、关系联合建模,即不仅识别“画面中出现了什么”,还进一步判断“它具有什么属性”“它与周围环境有什么关系”以及“它在连续时间内发生了怎样的变化”。
例如,一团灰色区域是否正在持续上升,其面积是否不断扩大,是否从地表附近产生,是否随风发生方向性扩散,都可以成为判定火情的辅助依据。
这类方法的目标并非简单增加检测类别,而是把视觉任务从目标识别提升到事件理解层面。
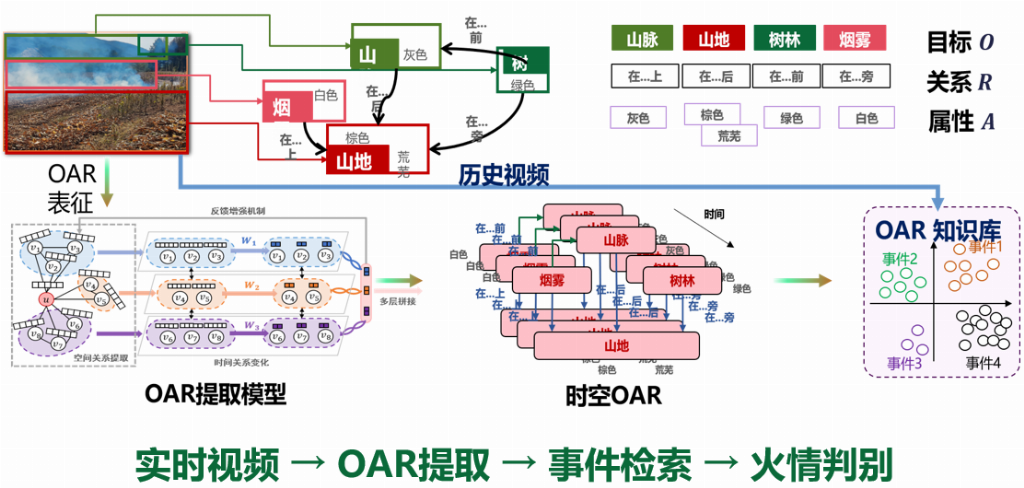
【图片三:目标、属性、关系事件理解框架示意图】
项目测试数据显示,在胡杨林场景测试中,该方法的火情判别准确率达到百分之九十六点二,误报率降低至百分之八点五;在边缘计算环境下,可以实现毫秒级单帧推理。
三项技术最终必须组成一个系统
真正的工程价值并不来自某一个单独算法。
系统运行时,前端感知设备首先完成视频采集和增强,边缘计算节点随后进行事件分析;检测到疑似火情后,系统触发语义视频传输,将关键区域画面上传至云端平台;云端平台完成二次确认、告警管理和可视化展示,最终将信息发送至管理人员和护林员。
“前端增强—边缘判别—事件触发—语义回传—中心确认—现场处置”,构成了项目完整的技术闭环。
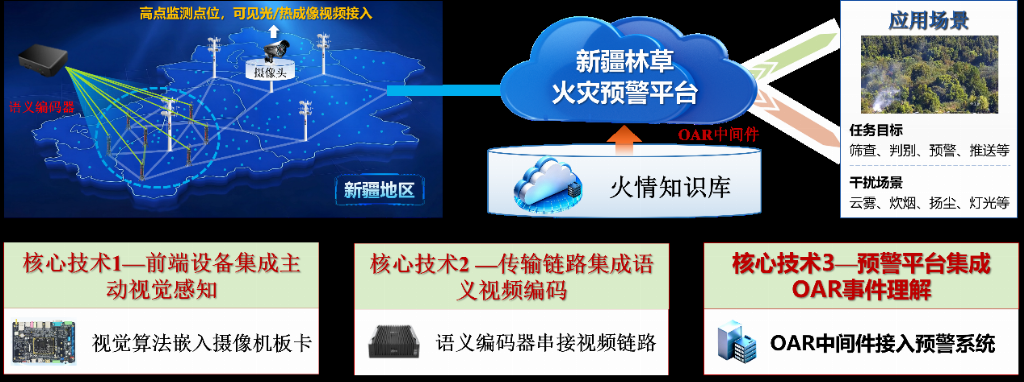
【图片四:感知、回传、判别一体化系统流程图】
从这一角度看,“慧眼护林”解决的并不仅仅是“如何识别一场火”,而是在尝试回答另一个更工程化的问题:
在广域、远距、弱网和复杂自然环境同时存在时,如何建立一套真正可以长期运行的机器视觉监测系统。
责任编辑:kj015